軌道
解放の後:分離条件から導く傾斜、存続、後退
計算の出発点となる環境
本論文は、想定される構築過程の終わりから始まる。LEF モデルでは、地球の物質が内部からの供給によって付着した本体を築き、外殻もそれとともに上昇する。本体は親天体の洋梨体の先端に押しつぶされた球として載っており、接触域の直径は約6,000 km から3,000 km へと狭まり、その後、球形化し剛体となった本体が分離する。Paper 2『LEF 機構:原理』は角運動量の収支、共回転、解放条件を検討し、Paper 3『LEF 機構:実際』は構築と接続を扱う。本論文は月が解放される瞬間から引き継ぎ、解放点から現在の目標状態までの軌道力学を評価する。すなわち、これらの初期条件が生み出す軌道と、それが現在の軌道へ進化するための要件である。
過程の途中で系は変化する――質量が一方の天体から他方へ移り、地球の自転と形状が変わる――ため、以下のすべての数値は定められた瞬間に属する。表は三列からなる。第一列は領域を示し、第二列は本論文で用いる状態または値を与え、第三列はその数値の種類と、許される用い方を述べる。第三列により、シナリオの仮定として入力された値と、Paper 2 と Paper 3 から引き継がれた結果とがただちに区別される。
|
領域 |
ここで用いる状態または値 | 位置づけと意味 |
|---|---|---|
| 時刻 | 古代の系の始まり。軌道の時計の零点は分離である | 分離の時刻は本論文では改めて決定しない |
| 構築の期間 | シリーズのシナリオ:隆起の開始から 3.873 Ga の解放まで最大約6億年(隆起と洋梨体の形成に約 400 Myr、扁平化の段階に約 100 Myr、解放まで約 100 Myr) | シナリオ値である。月の海と地殻の年代差から導いたものではなく、分離後の後退の期間でもない |
| 初期質量 | 分割前の系全体の質量。月の質量を二重に加えてはならない | |
| 分割後の質量 | 、 | シリーズ共通の丸めた値 |
| 軌道の重力 | 二天体の相対的な分離運動を定める | |
| 構築開始時の自転 | 基準シナリオにおいて、構築段階の開始時に 5.5 時間 | 構築の間に変化する。この周期を分離の瞬間に自動的に当てはめてはならない |
| 親天体の構造 | Paper 2 の形状と慣性モーメントのモデル。移送の間に核は中心へ集まり、 が解放時の値 | 核の再編成は慣性モーメント、自転、非球対称の重力場を変える |
| 古代の親天体の寸法 | 体積半径:6,517 km、初期の赤道半径:約 6,721 km | 赤道形状は Paper 2 において自転の変化とともに再計算される |
| 比較用の距離単位 | 報告用の単位にすぎず、古代の地球の半径を表すものではない | |
| 解放緯度 | 、 月が載っていた接触域の中心の緯度 | 解放の瞬間における自転軸に対する重心の緯度、すなわち洋梨体の先端にある接触域の中心。これは、Kiritimati 付近、1.9N 157.5W、ほぼ当時の赤道上にあった洋梨体の基部(Paper 3)とも、25N 165E にある洋梨体の背面とも異なる |
| 解放時の状態 | 、 、 | 分離の瞬間のしきい値:月は、その重心が、自転によって与えられる速度 が軌道速度に等しくなる線(17,287 km;Paper 2, §B.1)に達したときに分離を始め、その約 210 km 先、半分強(約58%)が線を越えたときに解放される。解放の機構と解放距離の探索は Paper 3(§C.5–C.5a)の主題である |
| 解放された本体の密度 | 、 半径約 1,890 km | 存続試験の作業仮定であり、現在の月の密度ではない |
| 熱、揮発性物質、大気 | 大気を通じて冷却する高温の本体。揮発性物質は物質中と周囲の環境にある | シリーズの定性的な条件。この時期について温度、蒸気圧、軌道上の抵抗は定量的に測定されていない |
| レオロジー | 強度の異なる外被と接続。潮汐散逸関数 は物質の状態と周波数に依存する | 滑り層の粘性を天体全体の潮汐散逸と同一視してはならない |
| 接続 | 洋梨体の先端にある押しつぶされた本体。接触域は直径約 6,000 km から 3,000 km へと剥がれて狭まり、分離はこの広く、高温で、粘性のある接触から起こる | 高温の粘性抵抗と外向きの引張力のもとでの分離:本体は、その重心が緯度補正した共回転半径に達したときに分離を始め、その約 210 km 先で解放される。接触の抵抗は小さく、本体は強い力で外側へ引き出される。分離そのものは Paper 3 で記述される |
| 目標状態 | 、 、 、 後退速度:約 3.8 cm/yr | 現代の観測による比較データ [S1] |
表のいくつかの行には説明が必要である。
質量の保存。初期質量 kg は、現在の地球の質量と月の質量を合わせたものである。分割の前には月の物質は親天体の一部であり、分離の間に親天体の貯蔵域から差し引かれて独立した天体へ移る。したがって同じ質量が月であり、一度だけ数える。 は二天体が互いのまわりを回る運動を支配する重力の強さであり、各天体が互いを引くので、二つの質量の和によって計算する。
自転の進化。5.5 時間の一日は構築の開始時のものであり、解放の瞬間には地球の一日は 5.77 時間である。伸びていく洋梨体が地球を減速させ、鉄が中心へ集まること (、 核の密度とマントルの密度の比)が再び加速させた(Paper 2)。
距離の測り方。現在の地球半径 6,371 km は基準単位――距離を報告するための物差し――としてのみ用い、高温でより大きかった若い地球の寸法を表すものではない。
解放緯度。シリーズでは三つの場所が挙げられており、これらを区別する必要がある。洋梨体の基部――洋梨体が地球の表面から立ち上がった場所――は Kiritimati 付近、1.9N 157.5W(Paper 3)にあり、ほぼ当時の赤道上にあった。その赤道が現在の赤道であるかどうかは、今後の課題である地球–月系の軸の研究に委ねる。座標 25N 165E は、これも Paper 3 によるもので、洋梨体の背面である。軌道を定める緯度はこのどちらでもない。それは、解放の瞬間に月が載っていた、洋梨体の先端にある直径 3,000 km の接触域の中心の緯度、22.5 である。
目標状態。最後の行は、モデルが到達すべき目標である。月の現在の平均距離 、 離心率 (軌道が円からどれだけずれているかの尺度であり、0 は完全な円である)、そして黄道面、すなわち太陽を回る地球の軌道面に対する傾斜角である。
高次の重力モーメント。重力が二つの法則に「分かれる」わけではない。移送の間に変わるのは空間内の質量分布である。二つの質量が定まれば、単極近似――各天体の質量がすべてその中心に集まっているとみなす近似――における中心の運動は によって決まり、核の再編成は主として慣性モーメント、自転、高次の重力モーメント(隆起と内部の層によって生じる、点質量の場からの非球対称なずれ)を通じて作用する。有意な質量をもつ接続を考えるには、その質量を他の貯蔵域から差し引き、系を再計算する必要がある。それは自由な追加ではない。
形成と分離の機構。LEF モデルでは、月は親天体に付着したまま地球起源の物質から築かれ、その後に独立した軌道へ解放された。本論文はそのような解放がもたらす軌道上の帰結を検討する。
初期傾斜角の幾何学的な起源。軌道の傾斜角とは、天体が周回する面と基準面――ここでは当時の地球の赤道――とのなす角である。中心が緯度 にあり、解放の瞬間の接線速度が自転方向のみに作用する天体は、当時の赤道に対して初期傾斜角 を得る。したがって中間緯度での局所的な解放は、初期傾斜角の幾何学的な源となる。
緯度の決定。 が何であるかは二つの注記によって定まる。それは解放の瞬間における本体の中心の緯度であり、その基部上の任意の点の緯度ではない。直径 3,000 km の本体は一つの速度ベクトルをもち、基部の広がりが傾斜角を広げることはない。そしてそれは、洋梨体の先端にあって月が載っていた直径 3,000 km の接触域の中心の緯度、22.5° であり、本論文を通じて用いる値である。25° は感度ケースとして用いる。緯度が高いほど初期傾斜角は大きくなり、現在の 5.1° へ至る途中で消えるべき量も多くなる。Part D の tan 則によれば、22.5° からのモデルの解放は現在の目標傾斜角 5.145° を再現し、25° からの解放は 5.79° を与える(線の約 100 km 先で解放するとした以前の版では、22.5° から 5.079° が得られた)。
解放時の状態。Paper 2 と合わせると、解放時の状態は確定する。解放の瞬間の地球の一日は 5.77 時間(伸びていく洋梨体と中心へ集まる核がともに作用する)であり、月の中心は緯度 22.5 にある。赤道から離れると、自転は本体に の速度を与えるので、本体は km ()、 すなわちその緯度に対する共回転線で軌道速度に達する。月はその重心がこの線に達したときに分離を始め、その約 210 km 先、 km () で、半分強が線を越えたときに解放される。接触の抵抗は小さく、本体は強い力で外側へ引き出される。
最初の軌道。この点で分離した本体はほぼ円形の軌道 () に入り、軌道は当時の赤道に対して 22.5 傾き、解放点がその近地点となる。潮汐は最初の瞬間から外向きに押すので、月は初めから後退する。解放の瞬間の月は球形で、剛体の外殻をもち、10,314 km にある剛体ロッシュ限界の約 7,200 km 外側にある。解放距離は、二つの縮約試験――現在の傾斜角と現在の離心率――が一致する点である(Paper 3, §C.5a)。
続く試験。続いて、ラプラス面での遷移、潮汐散逸、熱史の試験を示す。縮約した減衰方程式の解は に関するものであり、 に関するものではない。この方程式において が明示的に消去されても、完全な軌道が冷却速度と共鳴に依存することまで消えるわけではない。この解析は、傾斜角の幾何学的な起源と、解放条件と初期軌道との対応を確立する。次に必要な段階は、現在の距離、傾斜角、離心率、後退速度の同時再構成であり、これはなお計算されねばならない。
月の軌道の傾斜角は、月が出発した緯度である。緯度 で地球と共回転しながら解放された天体は、地球の赤道に対する傾斜角がちょうど に等しい軌道に入る。 、 三行の代数であり、調整すべき自由パラメータはない。円盤にはこれができない――円盤は必然的に赤道面へ沈み込む――。それゆえ月の傾斜角は三十年にわたり未解決の問題であり、そのために提案されたあらゆる解は描像に何かを付け加えている。 からの解放では、月の初期傾斜角は である。潮汐力によって本体が後退するにつれ、縮約則 はそれを現在の距離で にする。これは観測値である。感度ケースである では、同じ則が を与える。
同じ幾何学は本体がどこで解放されたはずかを定め、本論文はそれを述べる。赤道の共回転半径では、緯度 にある本体は円軌道に必要な速度より遅く動く。その軌道は離心的 () で、解放は遠地点で起こり、地球の潮汐は初めそれを内側へ引き込む。赤道から離れると自転によって与えられる速度は であるので、緯度補正した共回転線は少し外側、 、 17,287 km にある。分離の過程は月の重心がこの線に達したときに始まり、解放はその約 210 km 先、 、 km で、半分強が線を越えたときに起こる。接触域の抵抗は小さく、本体は強い力で外側へ引き出される。その結果、月はほぼ円形の軌道 () に入り、その近地点は解放点である。潮汐は最初の瞬間から外向きに押すので、月は最初の軌道から後退する。その軌道は 10,314 km の剛体ロッシュ限界の約 7,200 km 外側にある。(線の約 100 km 先で解放するとした以前の版では km と が得られた。さらに前の版は線のより先での解放、 に基づいていた。) 解放の瞬間の月は球形で、その外殻は剛体である(軸比は最大 1.04、Paper 2, §B.7)。その扁平化と球形化は付着の段階で起こった(Paper 7)。Paper 3 は接触域からの分離を記述し、Paper 2 は角運動量の収支の側から同じ解放状態に到達する。縮約則が扱わないのは歴史の全体である。ラプラス面での遷移、カッシーニ状態、化石形状、そして時間とともに必然的に変化した散逸――一つの定数 は現在の後退速度か年代のどちらか一方には合うが、両方には合わない。これらのそれぞれは、それを検証する試験とともに Part E で定式化する。モデルの要件と、それを検証するものは Paper 11(要件)にまとめられている。
この囲みは二つの主張をしており、ここでそれを平易な言葉で示す。傾斜角の力学的な起源。第一の主張は方向に関するものである。緯度 22.5° で地球と共回転する物質は、その地点の緯度円に沿って、赤道面と平行に東へ動く。解放されると、弾道軌道は中心重力場によって定められるので、その面は地球の重心――重力が引く先――を通らなければならない。地球の重心、北緯 22.5° の解放点、そして東を向く接線速度ベクトルによって定まる面は、古代の赤道面に対して 22.5° の初期軌道傾斜角を与える。他には何も要らない。質量も距離も自転速度も結果には入らない。これが「三行の代数であり、パラメータはない」の意味である。結果は三行(Part A の式 1–3)で閉じた形に定まり、合わせ込みのために調整できる数値はその中にない。この機構は、衝突モデルの円盤の描像とは異なる。そこでは月は赤道上に平たい環として広がった破片から形成されるので、ほぼゼロの傾斜角から始まり、現在の傾斜角を生み出すには二次的な力学的機構が必要となる。
局所の共回転線の較正。第二の主張は距離に関するものである。赤道面では、共回転半径とは接線速度が円軌道速度に等しくなる距離であり、5.77 時間の一日では 16,399 km である。赤道から離れると、自転軸までの距離は重心からの距離に比べて因子 だけ小さくなり、同じ距離にある赤道上の本体に比べて自転によって与えられる線速度が減る。軌道速度に等しくなるためには、局所の共回転半径は外側へずれなければならない。緯度 22.5° ではそれは 17,287 km であり、赤道の半径より 5.42% 大きい ()。 仮に局所の共回転線上で解放されたとすれば、潮汐相互作用が中立な円軌道が生じたはずである。月の周回速度は、地球の自転のうちその軌道に沿って作用する成分にちょうど等しくなり、月が地球に立てる潮汐隆起は前方にも後方にもずれず、いかなる推力も与えない。力学的な分離の過程は月の中心がこの線に達したときに始まり、物理的な解放はその約 210 km 先、17,496 km で起こる。即時の後退。この距離では接線速度はその半径の円軌道に必要な速度よりわずかに大きいので、解放点はほぼ円形の軌道 () の近地点となる。また地球は月の周回よりも速く自転するので、潮汐隆起は前方へずれ、その引力は月に正の接線成分を及ぼし、分離の瞬間から長半径を増大させる。ロッシュ限界とは、その内側では地球の潮汐が天体を引き裂く距離である。剛体の外殻をもつ本体では 10,314 km であり、物理的な解放点はこの力学的な限界の約 7,200 km 外側にあるので、本体の潮汐破壊は起こらない。縮約した減衰則。則 は、軌道が広がるにつれて傾斜角が減衰する様子を記述する。傾斜角は初期値 22.5° から減衰し、現在の距離で観測値 5.145° に達する。Part D はこれが縮約則であることを示す。完全な収束経路――ラプラス面での遷移とカッシーニ状態、そして時間とともに変化する潮汐散逸――は、Part E に詳述する要件の一部である。
解放の瞬間にどの傾斜角が生じるか
解析では二つの異なる角度を区別する。親天体の表面上の解放点の地理的緯度と、黄道面に対する軌道傾斜角である。まず古代の赤道に対する傾斜角を導き、次に現在の観測座標系への移行を検討する。
この部は一つの問いに答える。解放の瞬間、月の新しい軌道はどれだけの角度で傾いているか。まずこの問いを他のモデルとの関係の中に位置づけ(A.1)、次に答えを導き(A.2)、最後に、地球の軸と月の軌道を合わせて考えるときに混同しやすい三つの角度を区別する(A.3)。古代の赤道から現在の黄道面への移行は Part C の主題である。
基準系の定義。すべての軌道は一つの面の中にある。天体はその面内を周回し、地球の中心はその面内にある。軌道傾斜角とは、その面と選ばれた基準面とのなす角である。本論文には二つの基準面が現れる。第一は解放の時点における地球の赤道面であり、月が自転する地球を離れたばかりの初期段階では自然な基準である。第二は黄道面、すなわち太陽を回る地球の軌道面であり、月の現在の傾斜角 5.145° はこれに対して測られる。導出では、軌道面に垂直な方向(角運動量ベクトル)による同等の記述を用いる。傾斜角はその垂線と基準面の垂線――赤道の場合は地球の自転軸――とのなす角である。
A.1他のモデルとの関係
赤道面に近い円盤からの形成は、現在の傾斜角の起源という問題を提起する。巨大衝突の系統のシナリオでは、衝突によって放出された物質は地球の赤道上の円盤に落ち着き、その円盤から凝集した月はほぼ赤道面内を周回する。現在の傾斜角は後の段階で与えられなければならない。文献には、微惑星との相互作用 [S2] や、大きな自転軸傾斜をもつ系の結合進化 [S3] といった後期の力学的励起機構が含まれており、したがって円盤からの形成は傾斜角の後期励起を排除するものではない。ここで検討する違いは、LEF が解放の瞬間にすでに大きな傾斜角をもって始まり、出発角を生み出すために後期励起を必要としないことである。LEF において傾斜角は付け加えられた出来事ではない。それは直接の幾何学的な起源であり、傾斜角は自転する地球の表面上で本体が接続していた位置そのものによって定まる。
A.2導出
幾何学的な描像。代数の前に、描像を示す。中心が地球の中心にあるメリーゴーラウンドを想像し、その近くにあるあらゆる物体に働く引力は、この中心点へ向かうものだけであるとする。一つの石が、中心より高い位置に固定された環――高く設けられた座席の列のようなもの――に載って回されている。運ばれている間、石は水平に、すなわち自らの環に沿って床と平行に動く。ここで石を放す。石はその水平な速度をもって離れるが、それに働く引力は下方かつ内側の中心点へ向かう。したがってその自由な経路は、中心点と石の速度の両方を含む唯一の面の中になければならない。それは石から運動方向に沿って延び、中心を通って下る面である。その面は、中心から見て石が床より上に見える角度とちょうど同じ角度だけ床に対して傾いている。より高い環にある石はより急な角度に見え、より急な軌道に入る。床そのものの上にある石は床の面にとどまる。地球では、床は赤道、環は緯度円であり、中心から本体が見える角度はその緯度 である。以下の式は同じことを三行で表す。
解放の瞬間の自転軸を直交座標系の 軸とし、 軸を、本体の重心が – 面内にあるように定める。 軸は本体の位置で東、すなわち接線方向の自転の向きを向く。東向きの共回転速度について、慣性系(地球とともに回転しない系)で、重心間の分離を考えると、位置ベクトルと速度ベクトルは次のように定まる。
ここで は地球の中心に対する本体の中心の位置で、距離 、 緯度 にある。 はその速度、 は地球の自転角速度である。本体の自転軸のまわりの回転半径は であり、したがって自転によって与えられる東向きの線速度は である。これが環境の表に現れる速度である。
比角運動量と運動学的恒等式。比角運動量――単位質量あたりの角運動量、 ――は と の両方に垂直なベクトルであり、したがって軌道面に垂直である。その方向は軌道の「軸」であり、中心重力場のもとでは解放後に保存される。外積は次を与える。
その大きさは である。赤道に対する傾斜角は と自転軸 とのなす角であり、その余弦は の 成分とその大きさとの比から得られる。したがって、極を通らない順行運動(地球の自転と同じ向きの運動)では次のようになる。
因子 は分子と分母の両方に現れて消え、緯度だけが残る。「極を通らない」という条件が必要なのは、極では本体が自転軸上にあり、いかなる速度ももって運ばれず、定まった軌道をもたないからである。
これは運動学的な恒等式である。それは運動の幾何学のみから導かれ、物質のいかなる性質にも、中心力以外のいかなる力の法則にもよらない。質量、距離、自転速度は初期傾斜角に影響せず、初期傾斜角は幾何学的な緯度のみの関数である。緯度そのものはモデルの初期条件である。この恒等式は起源の位置も分離の発生も定めるものではなく、緯度と傾斜角を一つの量にする。一方が与えられれば他方が定まる。
二次的な速度成分。この恒等式は、解放時の速度が共回転の与えるとおり純粋に東向きであると仮定している。他に二つの速度成分がありうるが、それらの作用は異なる。付加的な動径方向の速度成分( に沿ってまっすぐ外向きまたは内向き)は を変えない。 と に沿ったベクトルとの外積はゼロであるからである。したがってそれ自体では軌道面を変えない。それは軌道の形を変えるが、傾斜角は変えない。東向きの成分 に加えて北向きまたは南向きの成分 がある場合には、関係は次の式に従って変わる。
は二乗としてのみ現れるので、北向きの成分も南向きの成分もともに を小さくし、軌道を より急にする。 のとき、式(4)は式(3)に戻る。
モデルにおける解放時の状態。したがって広い接続からの分離は、内部の力が終わった後の重心の速度を定める。モデルでは、月はその重心が共回転線に達したときに分離を始め、その約 210 km 先で最終的に解放される。接触域の抵抗は弱く、本体は強い力で外側へ引き出される。この力は動径方向に作用し、上で示したように、動径成分は軌道の形を変えるが傾斜角は変えない。本体は自転によって与えられる東向きの速度をもって解放され、したがって解放時の傾斜角はその中心の緯度、22.5° によって直接定まる。
A.3混同してはならない三つの角度
系の角運動量。ここまでは軌道だけを考えてきた。しかし地球もその自転に角運動量をもっており、地球の自転角運動量と月の軌道角運動量が合わさって系全体の角運動量をなす。本体が自由になり、外部トルクが働かないとき、慣性空間内で一定の方向を保つのはこの総和である――地球の軸でも軌道の軸でもない。したがって系は三つの方向によって定まる。地球の自転軸、月の軌道面の垂線、そしてそれらのベクトル和である。本節ではそれらの間の角度を示し、それらが何を表さないかを定める。
解放時の状態(Paper 2:地球の自転角運動量 、 月の軌道角運動量 kg m s) では、同じベクトル三角形の中に三つの角度が得られる。軌道と地球の軸の間に 22.5°、地球の軸と全角運動量の間に約 3.78°、軌道と全角運動量の間に約 18.72° である。軌道ベクトルは地球の自転角運動量の約五分の一を担うので、和のベクトルは軌道よりも地球の軸にずっと近い。両者の間の 22.5° は、地球の側の 3.78° と軌道の側の 18.72° に分かれる ()。 後の二つの角度はどちらも、それ自体では黄道面に対する傾斜角ではなく、現在の地球の軸の 23.44° を説明するものでもない。解放後に地球の軸と月の軌道が現在の 23.44° に向けてともに進化した過程は、本シリーズでは解かれておらず、今後の課題である。
小さな月の自転を無視し、有意な外部トルクのない段階では、この分配は次のように記述される。
すなわち、全角運動量 は地球の自転角運動量 と二天体の軌道角運動量の和である。軌道の部分は、式(2)の比角運動量 に換算質量 を掛けたものである。換算質量とは、共通の重心のまわりを回る二天体を記述する標準的な質量であり、地球と月の質量差が大きいため、 は月自身の質量にきわめて近い。
分離の間の連続性。この計算は、分離の瞬間に自転軸へ突然の衝撃(「キック」)が加わることではなく、状態間の整合性を確立する。角運動量の交換は構築の段階を通じて蓄積しうる。言い換えれば、月が離れるときに地球の軸が一度に傾けられるのではない。三角形の角度は、その瞬間にすでに存在する自転と軌道の間の角運動量の分配を記述する。完全な取り扱いでは、月の自転、放出された物質によるトルク、外部トルクも含めなければならない。
図4はこの三角形を共通の原点から描く。紺の矢印は地球の自転角運動量、赤の矢印はそこから 22.5° 傾いた軌道、黒の矢印はそれらの和を表す。破線はベクトル和の平行四辺形を完成させる。軌道の矢印が最も短いので、和は地球の軸からわずかしか傾かない。
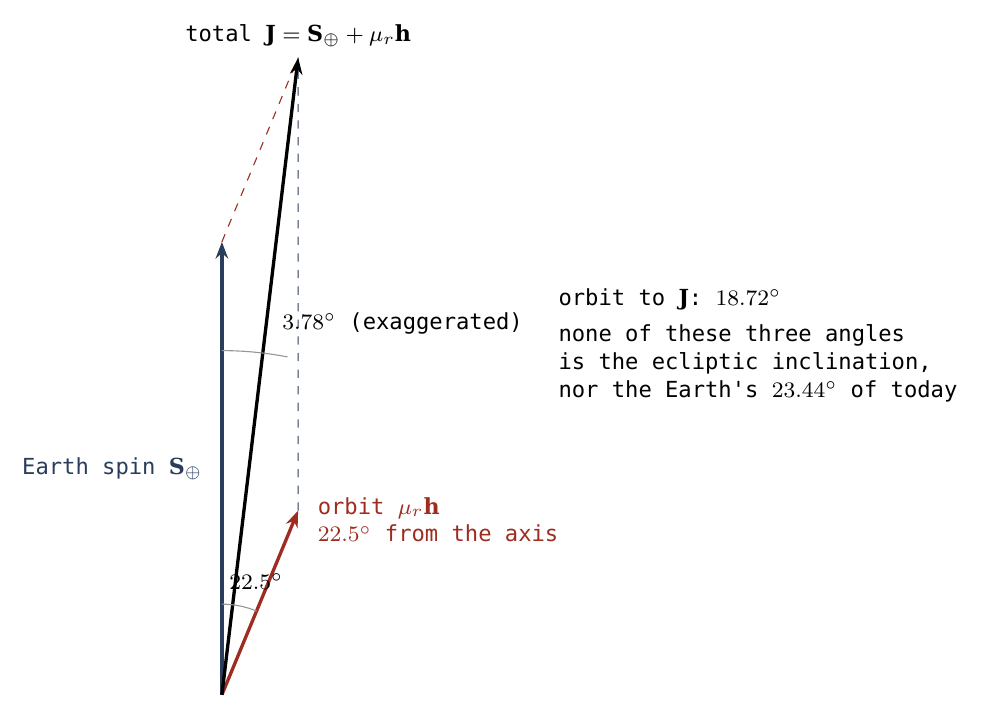
第四の方向。図の説明文で挙げた第四の方向は黄道面の垂線であり、太陽を回る地球の運動によって定まり、地球–月の対の内部パラメータには依存しない。Part A は出発時の傾斜角を確立する。それは解放時の赤道に対して 22.5° であり、本体の中心の緯度によって定まる。Part B は本体が解放点で入る軌道の大きさと形を定め、Part C は軌道面を外側へたどって、現在の 5.145° が測られる基準系へ至る。
本体は存続し後退する軌道に入るか
共回転速度は、解放緯度に見合った円軌道速度と必ずしも一致しない。結果として生じる軌道楕円を計算し、Paper 2 で展開した潮汐と存続の試験に結びつける。
Part A は、緯度 で地球と共回転しながら解放された本体が、地球の赤道に対して 傾いた軌道に入ることを示した。この部は次の問いを扱う。その軌道の形と大きさはどのようなものか。その後、地球の潮汐はそれを外側へ押すのか内側へ引き込むのか。そして本体は地球から十分に離れていて、壊れずにいられるのか。この問いには実質的な重みがある。傾斜角を担う軌道が地球へ渦を巻いて落ち込んだり、潮汐が本体を引き裂いたりするのであれば、その傾斜角は意味をもたないからである。
問題の設定と運動学的な制約。囲みの冒頭の文には一言の説明が要る。緯度 にある本体に与えられる共回転速度は、同じ半径における円軌道速度と同一ではない。親天体の自転軸のまわりを共回転する本体は、重心からの全距離 で回るのではなく、軸からのより小さな局所半径 で回る。その結果、本体は赤道上の同じ距離にある本体よりも遅く動き、赤道の共回転半径では中間緯度にある本体の速度は円軌道に必要な速度を下回る。したがって本体が入る軌道は楕円であり、解放の位置はこの運動学的なずれを考慮して定めなければならない。本節では、軌道がどこで円となるか、そして月がその少し先にある実際の解放点でどのような軌道に入るかを求める。
B.1解放座標から楕円へ
地球を回る軌道は一般に楕円であり、その大きさと形は三つの数で定まる。軌道長半径 は楕円の最長の直径の半分であり、最も近い距離と最も遠い距離の平均である。それは公転周期を定める。 離心率 は楕円がどれだけ引き伸ばされているかを測る。 は円であり、1 に近づく値は細長い楕円を表す。軌道上で地球に最も近い点は近地点で、距離は である。最も遠い点は遠地点で、距離は である。
軌道エネルギーと軌道速度の解析的なパラメータ化。解放の瞬間の無次元の力学変数を、次の係数によって定める。
ここで は解放の瞬間の地球の自転角速度、 は地球の中心から月の重心までの距離、 はその地理的緯度、 は系全体の重力パラメータである ( は重力定数、 と は地球と月の質量)。パラメータ には簡単な意味がある。本体は東向きの速度 で動き、 はその速度と、同じ距離での円軌道速度との二乗の比である。そのしきい値が軌道の性格を定める。 は初速度がちょうど円軌道の速度に等しいことを意味し、 は軌道速度に満たないこと(本体が必要より遅い)、 は軌道速度を超えること(本体が必要より速い)を意味し、 は放物線的な脱出速度となる。 は単位質量あたりの全軌道エネルギーを表し、 である限り負であるので、本体は地球に重力的に束縛されている。
二体近似における軌道方程式の解。動径方向の速度成分のない解放条件(その瞬間に本体が地球へ近づきも遠ざかりもしない場合)、すなわち のとき、二質点近似(地球と月を質点として扱う近似)では次のようになる。
言葉で言えば、解放距離と一つのパラメータ が初期軌道の全体を定める。 が 1 から離れるほど、楕円の離心率は大きくなる。
近点・遠点の位置。 ならば解放は遠地点で起こり、 ならば近地点で起こる。 は円軌道を与える。理由は直接的である。その距離で軌道速度に満たない本体は内側へ落ち始めるので、解放点はその軌道の最も遠い点となる。軌道速度を超える本体は外側へ振れるので、解放点は最も近い点となる。
緯度による局所の共回転線の較正。半径 ――赤道の共回転半径、すなわち地球とともに回転する赤道上の本体がちょうど円軌道速度をもつ半径――では、緯度 にある本体はパラメータ で特徴づけられ、初期離心率 を与え、ゼロではない。 は上で説明した減速である。本体は ではなく で軸のまわりを回る。純粋な円軌道、 、 は、解放距離を緯度補正した共回転半径 へ移したとき、すなわち自転によって与えられる速度が軌道速度に等しくなる位置においてのみ得られる。この移動は不足する速度を補う。自転によって与えられる速度は半径に比例して増し、円軌道速度は減少するからである。式(7a)は、緯度 にある本体について両者が一致する距離を与える。
基準モデルにおける分離段階の数値的な制約。5.77 時間の古代の一日では、赤道の共回転半径は km(地球半径の約 2.6 倍)であり、解放緯度 では円軌道半径――この緯度に対する局所の共回転半径――は 17,287 km、約 900 km 外側へ移り、無次元の因子は である。力学的な分離の過程は月の重心がこの線に達したときに始まり、最終的な物理的解放はその約 210 km 先、 km () で、本体の質量の半分強(約58%)が線を越えたときに起こる。そこでは であり、1 をわずかに上回る。本体は軌道速度をわずかに超えており、したがって解放点は新しい軌道の近地点であり、式(7)は 、 km、遠地点距離 18,830 km のほぼ円形の軌道を与える。(線の約 100 km 先で解放するとした以前の版では km、 、 km、遠地点 18,005 km が得られた。)この解放距離は、Paper 3, §C.5a の縮約した傾斜角試験と離心率試験が同時に収束する一致点である。
B.2Paper 2 と組み合わせた結果
代替の解放点の定量的評価。下の表は式(6)–(7)を五つの解放点に適用し、二つの試験を加える。地球の潮汐が最初に軌道を動かす方向と、ロッシュ限界からの距離である。ここで は赤道の共回転半径を単位として規格化した解放距離である。すべての行で Paper 2 の解放時の一日 5.77 時間 () と を用いる。 ( は、この一日を与える Paper 2 の構造における核とマントルの密度比である。)ロッシュの列では剛体限界を用いる。本体は解放の瞬間に剛体で球形だからである(Paper 2, §B.7)。
| 解放時の地球の一日、h | , km | , km | , km | 地球の潮汐の初期寄与 | 剛体ロッシュ限界 10,314 km | |||
|---|---|---|---|---|---|---|---|---|
| 2 | 1.00000 | 5.77 | 16,399 | 14,304 | 0.1464 | 12,209 | 収縮 | 合格 |
| 2 | 1.05420 | 5.77 | 17,287 | 17,287 | 0 | 17,287 | 中立 | 合格 |
| 2 | 1.06695 | 5.77 | 17,496 | 18,163 | 0.0367 | 17,496 | 拡大 | 合格 |
| 2 | 1.08000 | 5.77 | 17,710 | 19,151 | 0.0752 | 17,710 | 拡大 | 合格 |
| 2 | 1.10000 | 5.77 | 18,038 | 20,880 | 0.1361 | 18,038 | 拡大 | 合格 |
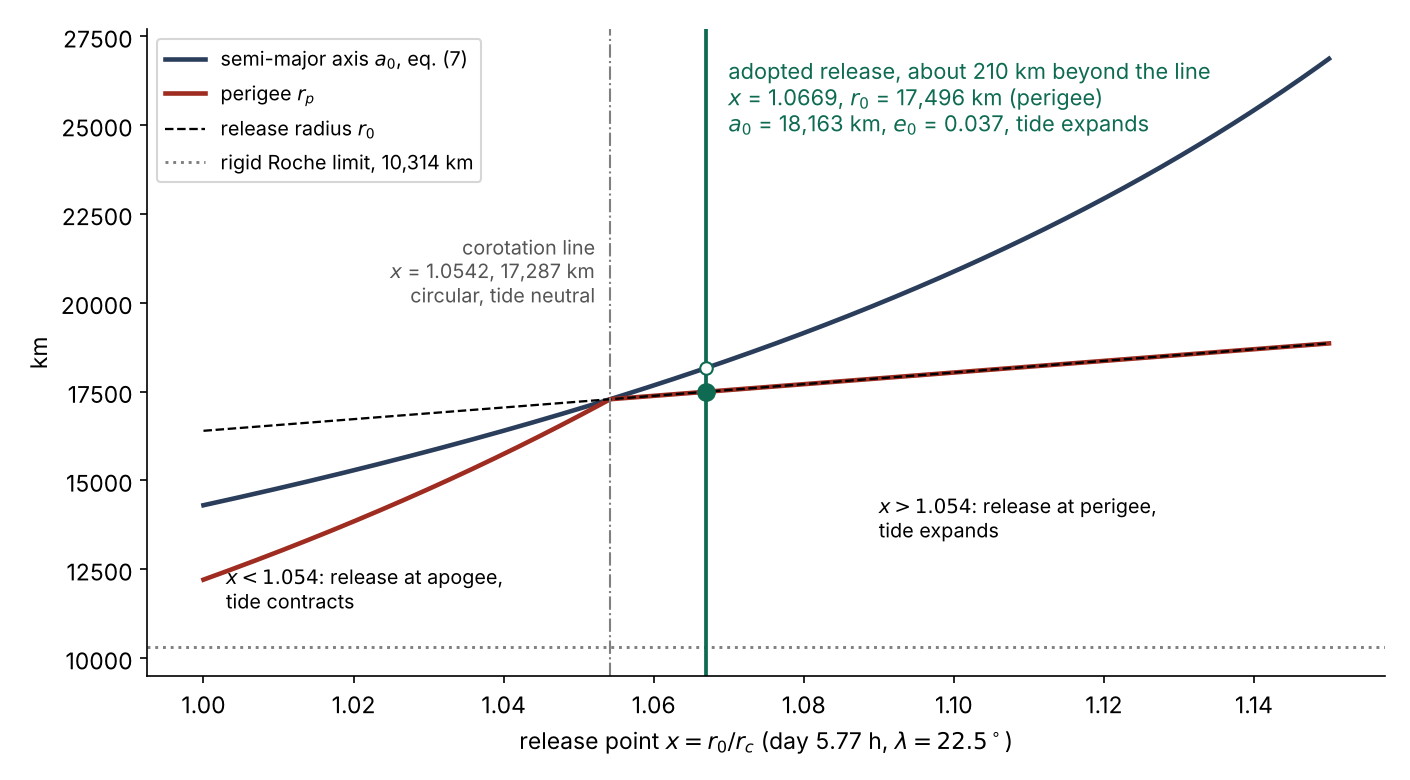
表の各行の物理的な解析。行は上から下へ解放点を外側へ移し、色合いは潮汐の方向を示す。青は潮汐が内側へ引き込む軌道、クリーム色は潮汐が中立となる共回転線、赤は潮汐が外側へ押す軌道であり、距離とともに濃くなる。第一行 (、 赤道の共回転線上)では局所の速度は必要より小さく、 であり、解放点は遠地点である。軌道は解放距離よりかなり内側の近地点 12,209 km まで下がる。第二行、緯度 22.5 に対する共回転線上では、潮汐は中立で離心率はゼロであり、三つの距離はすべて 17,287 km で一致する。円軌道はただ一つの明確な点である。太字の行は採用した解放であり、線の約 210 km 先にあって、潮汐は最初の瞬間から軌道を拡大する。本体は軌道速度をわずかに超えており、解放点は近地点 ( km)であり、軌道はほぼ円形で 、 km である。最後の二行では速度はさらに大きく、軌道はより大きな へと外側に振れる。円の点の向こう側では離心率は着実に増大する。
解放時の一日の起源。解放時の一日 5.77 時間は、初期の一日 5.5 時間に作用する二つの相反する過程の結果である。洋梨体構造の伸長による減速と、核の鉄が親天体の重心へ集まることによる同時の加速である(Paper 2, §A.4)。
潮汐の方向。月は地球に二つの潮汐隆起を立てる。一つは月に面し、もう一つは反対側にあり、相互作用は地球の自転角速度と月の公転角速度の比によって定まる。地球が月の周回とちょうど同じ速さで自転するならば、隆起は月の真下にあり、地球–月の線に沿って引き、軌道を加速も減速もさせない。自転角速度が公転角速度より大きいとき、地球内部の摩擦が隆起を月のわずかに前方へずらす。すると近い側の隆起は月をその軌道に沿って前へ引き、軌道にエネルギーを加え、軌道は拡大する――現在と同じく月は後退する。公転角速度が自転角速度より大きいとき、隆起は月の後方に遅れ、制動力を及ぼし、軌道は収縮する。現在、火星の内側の衛星フォボスに起きているとおりである。以下の試験は、各解放点でこれら三つの場合のどれが当てはまるかを決める。
一定時間遅れの試験。表における潮汐による軌道進化の符号は、一定時間遅れ(Constant Time Lag)モデルで、楕円軌道上でパワーを平均して計算した。これは定められた試験であり、レオロジーに依存しない規則ではない。「一定時間遅れ」とは、隆起が潮汐の引力に対して一定の短い遅れの後に応答することを意味する。「レオロジー」とは地球の物質が変形しエネルギーを散逸する仕方であり、完全な取り扱いではそれを特定しなければならない。付録 A は、ベクトル平衡潮汐の枠組み [S4] において符号を再現する式を与える。その式、式(14)は二つの量を比べる。左辺は、軌道の軸のまわりの地球の自転角速度 を平均公転角速度 で割ったものであり、右辺は離心率のみの関数で、円軌道では 1 に等しい。第一行では が得られ、したがって の進化への地球の寄与は負である。月は平均して自転する地球に先行し、軌道は収縮する。共回転線上、 では方程式の両辺は等しい。軌道は同期しており、潮汐は中立である。ちょうどこの線上にある本体は、地球がその下で一回転するのと同じ時間で地球を一周するので、その隆起は真下にあり、軌道に沿ったトルクを及ぼさない。月は線の約 210 km 先、 で解放され、そこでは比はすでに である。 (線の約 100 km 先で解放するとした以前の版では であった)。したがって地球の寄与は最初の瞬間から正である(行 : )。 地球は月の公転角速度より速く自転し、隆起は先行し、月は外側へ押される。月が後退し始めると、その公転角速度は地球の自転角速度をさらに下回るので、押す力は続く。中立の線は外向きに不安定であり、解放時の状態は持続的な後退へと導く。月の内部の潮汐は全体の収支を変えうる。地球が月の内部に立てる潮汐は、この符号試験には含まれていない(付録 A)。
ロッシュ限界。ロッシュ限界とは、その内側では地球の潮汐による引力――月の近い側と遠い側における地球の重力の差――が月自身の重力を上回り、月を引き裂きうる距離である。試験は剛体限界 で行う。本体は解放の瞬間に剛体で球形だからである(Paper 2, §B.7)。ここで は月の密度であり、本体の密度が高いほど、引き裂かれずにより近くまで近づける。表の五つの解放点はすべて限界の外側にある。採用した解放はその約 7,200 km 外側にある(線の約 100 km 先での解放と線上での解放とした以前の版では、7,100 km と 7,000 km が得られた)。第一行の近地点 12,209 km も破壊の限界の外側にある。
流体限界ではなく剛体限界を用いる根拠。専門家は、なぜ流体限界ではなく剛体限界が正しい尺度なのかを問うであろう。潮汐力のもとでせん断抵抗なしに自由に変形する流体の本体では、限界はより外側へ移り(2,600 kg m で約 19,971 km、Paper 2, §A.7.1)、解放半径を越える。答えは本体の力学的な状態にある。解放の瞬間の月は球形で、その外殻は剛体であり、軸比は最大 1.04 である(Paper 2, §B.7)。月の本体の扁平化とその後の球形化は、それ以前、物理的に付着していた段階で起こった(Paper 7『極』)。剛体の外殻をもつ本体は、流体の滴のように潮汐軸に沿って伸びることはなく、それに当てはまるのは剛体限界である。
図1は同じ結果を四つの行ではなく連続した曲線として示し、すべての可能な解放点の中で共回転線と採用した解放がどこにあるかを読者が見られるようにする。
B.3 解放時の状態
分離の機構と運動学的なしきい値条件。月の分離の過程は、その重心が緯度補正した共回転半径 17,287 km に達したときに始まる。最終的な力学的分離は 17,496 km、同期線の約 210 km 先で、本体の質量の半分強が線を越えたときに起こる。接触域は分離の前に弱い力学的抵抗を及ぼし、本体は強い力で外側へ引き出される。
初期軌道の特性。この解放距離では本体の速度は円軌道に必要な速度をわずかに上回る。分離点はほぼ円形の軌道 (、 遠地点 18,830 km)の近地点である。近地点が同期線の外側にあるので、潮汐は即時の後退を駆動し、月は最初の軌道からすでに後退する。分離の力が本体に小さな動径方向の速度成分も与えたとすれば、初期離心率はいくらか大きくなるが、角運動量ベクトルはずれず、傾斜角も変わらない(§A.2)。分離そのものは Paper 3 で記述される。
最終角度の解放距離に対する感度。共回転線から先の距離は最初の軌道の形を定め、その大きさを通じて最終的な角度を定める。解放を外側へ移すと速度比 が上がり、それとともに と も上がる。縮約則によれば、最終角度は の弱い関数として増す。Paper 3, §C.5a は完全な探索を与える。22.5° におけるその四つの行が傾向を示す。
| 線から先の距離 (km) | (km) | 最終角度(縮約則) | |
|---|---|---|---|
| 0 | 0 | 17,287 | 5.020° |
| 100 | 0.017 | 17,696 | 5.079° |
| 210 (採用) | 0.037 | 18,163 | 5.145°(観測値) |
| 500 | 0.089 | 19,531 | 5.334° |
表B.3. 解放が 22.5° の共回転線より先へ移るときの初期軌道と縮約則の最終角度(Paper 3, §C.5a)。紺は最終角度とともに濃くなる。緑は採用した解放を示し、それは観測値 5.145° を返す。
目標指標の同時収束。ちょうど共回転線上での解放は円軌道を与え、潮汐はそれを円軌道のまま外側へ運び、離心率は発達しない。したがって現在の離心率は、線のわずかに先での解放を必要とする。Paper 3 では、同じずれ、同期線の約 210 km 先が、高温の若い本体について月の現在の離心率 0.0549 も再現する。この点は制約の一致点であり、そこで二つの縮約試験、傾斜角と離心率が一致する。今後の研究、項目 1 の完全な積分が解放時の状態を全歴史にわたってたどる。この状態では、この部の冒頭で示した三つの基本条件がともに満たされる。ほぼ円形の軌道、外向きの正の潮汐推力、そして力学的な破壊限界から十分に離れた位置である。
系の軌道の出発点は次のパラメータによって定まる。 km(18,163 km)、 、 近地点は解放点 17,496 km にあり、当時の赤道に対して である。(線の約 100 km 先での解放と線上での解放とした以前の版では、それぞれ km、 、 および km、 が得られた。)
これらの値はその後のすべての初期条件である。Part C は軌道が外側へ移る間の軌道面の回転をたどり、Part D は 22.5° のうちどれだけが現在の距離まで残るかを検討する。
外側へ向かう途中で軌道面はどのように変わるか
初期傾斜角は親天体の古代の赤道面に対して定まり、現在の傾斜角は黄道面に対して測られる。二つの基準面を完全に区別したまま、軌道面を回転させるトルクを特定する。
Part B は、当時の地球の赤道に対して 22.5° 傾いた軌道で終わった。観測値 5.145° は別の面、黄道面――太陽を回る地球の公転面――に対して測られる。この部では、月が後退する間に基準面がなぜ変わるのか、そしてその変化をたどるには何が必要かを説明する。これは本質的である。一つの面から測った角度と別の面から測った角度を比べることは、二つの異なる量を比べることだからである。
C.1 赤道、黄道面、ラプラス面
軌道面の歳差とねじりの機構。軌道面は空間内で一定の向きを保たない。外部の摂動力がそれをねじり、軌道の軸を、傾いた独楽の軸が鉛直方向のまわりを回るように、中心となる基準方向のまわりをゆっくりと回らせる。このゆっくりとした回転を歳差と呼び、傾斜角はそのまわりで歳差が起こる面から測られる。親天体に近い領域では、地球の赤道の膨らみが支配的なねじりのトルクを生み、軌道を赤道面へ引き寄せようとし、軌道は赤道面のまわりで歳差運動をする。遠い領域では太陽の重力摂動が優勢となり、軌道は現在の月の軌道と同じく黄道面のまわりで歳差運動をする。
ラプラス面と遷移の尺度。ラプラス面は、両方の影響がともに働くもとでの軌道面の平衡な向きを定める。各距離において、それは軌道がそのまわりで歳差運動をする面である。この面は近い範囲では赤道面と一致し、徐々に曲がり、遠い範囲では黄道面に収束する。したがって月が後退する間に、その傾斜角が実質的に測られる面は赤道から黄道面へと回転する。円軌道かつ四重極近似における、広く認められた遷移の尺度は次のとおりである [S5]。
ここで は重力場の四重極モーメントであり、地球の赤道の膨らみを測る。 は地球の半径、 は太陽までの平均距離、 は太陽の質量である。この式は、地球の膨らみによるねじりの効果と太陽の効果とがほぼ等しくなる距離を与える。 の内側では膨らみが支配し、外側では太陽が支配する。膨らみが大きいほど遷移は外側へ押されるが、五乗根を通じてなので、その効果は弱い。
内部構造への依存。遷移の式は何を知らなければならないかを示す。自転周期だけでなく、重力モーメント である。両者の関係は核、形状、冷却によって定まる。速く自転する地球ほど大きく膨らむが、どれだけ大きくなるかは内部の質量分布による。
解放時の桁の見積もり。現在の地球半径と ――すなわち自転による扁平化と同じく、膨らみが自転速度の二乗に比例して増すと仮定する――を用いた桁の確認にすぎないが、解放時の一日 5.77 時間に対して約 17.07 地球半径が得られる。解放半径 17,496 km はこの尺度の約 16.1% であり(線の約 100 km 先での解放と線上での解放とした以前の版では 16.0% と 15.9%)、遷移の中心までの道のりのおよそ六分の一にあたる(Part B の の解放、17,710 km は約 16.3% を与える)。したがって月の軌道は、赤道の膨らみが軌道面を支配する領域の奥深くで外向きの旅を始め、その 22.5° は初めは赤道に対して測られる。この確認は、扁平化が決定的となる領域からの出発を支持する。それは古代の構造からの の計算に代わるものではなく、遷移半径が時間とともにどのように進化したかを定めるものでもない。
C.2 断熱近似はいつ使えるか
断熱的な移行の条件。月が後退する間に、その位置でのラプラス面は赤道から黄道面へと徐々に傾く。問題は、軌道が回転する面に滑らかに追随し、それに対する傾斜角を保つかどうかである。変化が「断熱的」と定義されるのは、導く面がわずかしか回転しない間に軌道が多数の歳差周期を完了するほど、変化がゆっくりしている場合である。この条件のもとでは、ゆっくりと傾けられる支えのまわりを独楽が回り続けるように、軌道は面に追随する傾向がある。
古典的な近似の限界。平衡面が歳差周期に比べてゆっくり変化するならば、保存される断熱作用量を求めることができる。これは、有限の離心率と傾斜角をもつあらゆる軌道で傾斜角が厳密に保たれることを意味しない。古典的なラプラス面は円軌道について定式化され、約 68.875° の不安定性のしきい値もその定められた枠組みに属する [S5]。(このしきい値は惑星の自転軸の傾きであり、それを超えると、遷移帯において古典的なラプラス面上にある軌道が不安定になる。)
結合系の制約。完全な解には、当時の地球の自転軸傾斜、交点線、離心率、後退速度、重力場の進化を組み合わせる必要がある。交点線とは軌道面が基準面と交わる線であり、太陽に対するその向きが、面がどちらの方向にねじられるかを決める。現在の地球の傾きは、過去についての証明された入力ではない。解放後の地球の軸と月の軌道の共進化――地球–月系の軸――は本シリーズでは解かれておらず、今後の課題である。したがって縮約した計算は、14.8 地球半径での遷移距離を固定するものではなく、赤道に対する角度から黄道面に対する角度への「厳密な移行」を定めるものでもない。
C.3化石形状とカッシーニ状態
現在の月のさらに二つの特性が、その外向きの移動を記録している。化石形状とは月の現在の形であり、現在の自転と距離が生み出すよりも扁平である。それは、月がより近くにあり速く自転していた初期の段階に凍結された扁平化として読まれる。 カッシーニ状態とは、月の自転軸、その軌道の軸、そして軌道がそのまわりで歳差運動をする面の軸が、ともに歳差運動をしながら一つの面内にとどまる配置である。月は後退する間に、そのような一つの状態から別の状態へ移った。
補完的な制約。月の化石形状とカッシーニ状態間の遷移は追加の制約であり、軌道上の位置が解放緯度から直接導かれる進化段階ではない。Downey, Nimmo & Matsuyama の結合した熱–軌道モデルは、検討された条件のもとで約 16 地球半径より前に形状が凍結することを見いだした [S6]。したがって 21.6 地球半径は観測から導かれた唯一の凍結半径ではなく、「ラプラス、形状凍結、カッシーニ」という順序は一般的な結果ではない。
結合系の振動数。二つの歳差速度を孤立して比較しても、17–19 地球半径の範囲での新たな共鳴を証明するものではない。そのような遷移の解析には、太陽の摂動と二つの角運動量ベクトルの相互の応答を含む、完全な結合系の振動数が必要である。本論文は、自転軸傾斜を生み出す経路が LEF の道筋にのみ開かれていると主張するものではない。
現在得られているもの:月は地球の赤道から測って 22.5° の傾斜角で、赤道が軌道面を支配する領域から出発する。その傾斜角の黄道面への移行と、途中で通過する段階は、地球の膨らみ、太陽、両天体の軸を含む完全な積分によって定まる。Part D は、途中で潮汐がどれだけの傾斜角を取り除くかを扱う。
傾斜角のどれだけが、どれだけの時間で残るか
計算が誤った初期軌道に基づいていたり、誤った時刻に現在の距離に達したりするならば、一つの角度に一致するだけでは十分でない。縮約した減衰モデルを厳密に解き、熱的および軌道上の制約と照らし合わせる。
月を後退させる潮汐力は、同時にその軌道面にも作用し、月が後退する間にその傾斜角を減らす。この部では、この減少を記述する最も簡単な則を取り上げ、Part B の解放時の状態から厳密に解き、あらゆる軌道史が満たさなければならない第二の要件、すなわち利用できる時間内に現在の距離に到達すること(時計の試験)に照らして確認する。
D.1減衰方程式が実際に述べていること
例示のための則を考える。ここで は親天体の赤道から測る(黄道面への遷移は Part C の主題である)。
言葉で言えば、外側への小さな一歩 ごとに傾斜角は少しずつ減る。負号は、軌道が広がるにつれて傾斜角が減ることを定める。因子 は、距離の等しい相対的な歩みに等しい重みを与える。そして因子 は、赤道内の軌道 () では減衰速度がゼロとなり、中間の傾斜角で最大値をとることを定める。
付加減衰係数。 は縮約モデルにおける付加減衰係数であり、月のレオロジーの解ではない。それは、たとえば月の内部でのエネルギー散逸による傾斜角の付加的な損失を表す。 は基本的な潮汐項のみが作用することを意味する。一定値に対する厳密な積分は次のとおりである。
これは であるからである。これが tan 則である。傾斜角の正接は距離の平方根の逆数に比例して減る ( の場合)。距離が四倍になれば、傾斜角の正接は半分になる。正接を正弦で置き換えると別の方程式になる。それは両者がほぼ等しい小さな角度でのみ有効な近似であり、22.5° の初期角では明確なずれを示す。
最終角度の数値的な較正。例として、 、 、 (現在の地球–月の平均距離)を代入する。初期の軌道長半径約 18,200 km から 384,400 km まで距離は約 21 倍になるので、 は約 4.6 分の 1 に減る。表は入力の変化に対する方程式の感度を示す。
|
代入条件 |
, km | 式(11)の最終角度 | 結論 |
|---|---|---|---|
| 解放時の 状態 (、 線の約 210 km 先、 ) | 18,163 | 5.145° | 観測値 5.145° に正確に収束する。軌道は即時の後退で始まる(Part B) |
| 赤道の線の 8% 先での解放 | 19,151 | 5.282° | 解放距離への感度は低い |
| 同じ解放を で | 18,163 | 5.788° | 初期緯度への感度 |
この表は解放時の状態から入力を一度に一つずつ変え、濃くなる色合いは第一行からの最終角度のずれが大きくなることを示す。第一行は Part B の解放時の状態である。第二行は Part B の表の の解放、すなわち赤道の線の 8% 先で、軌道長半径が 19,151 km のものを用いる。採用値より約 5% 大きい軌道長半径は、最終角度を約七分の一度しか変えない。第三行は解放距離を保ち、感度ケースとして初期緯度を 25° に上げる。最終角度は約三分の二度上がる。(線の約 100 km 先、 km での解放と、線上、 km での解放とした以前の版では、第一行と第三行について 5.079° と 5.713°、および 5.020° と 5.648° が得られた。)したがって式(11)が示すとおり、最終角度は主として解放緯度によって定まる。緯度は を通じて入り、初期距離は平方根を通じてのみ影響する。
縮約モデルの限界。すべての行は同じ縮約方程式を検討するものである。この計算はこの方程式の解にすぎない。それはラプラス面の遷移とカッシーニ状態を通る進化を積分せず、離心率の進化を含まず、黄道面に対する傾斜角の予測を確立するものでもない。特に、最終角度が 5.145° に収束することは、後退で始まる軌道に対する縮約則の結果であり、まだ遷移を通る積分ではない。採用した解放、 km からこの則が 5.145° を返す緯度は、シリーズの緯度そのもの、22.5° である(以前の版では、線の約 100 km 先での解放で 22.8°、線上での解放で 23.0°、さらにその前には 23.3°–24.6° の範囲が得られた)。緯度と解放距離は互いに入れ替わる関係にある。緯度が半度ずれると、対応する解放距離は約 200 km 動く(Paper 3, §C.5a)。したがってこの一致は角度だけからではなく、Paper 3 の離心率試験と合わせて読む。
図2は、解放時の状態から現在の距離までの tan 則を曲線として描く。
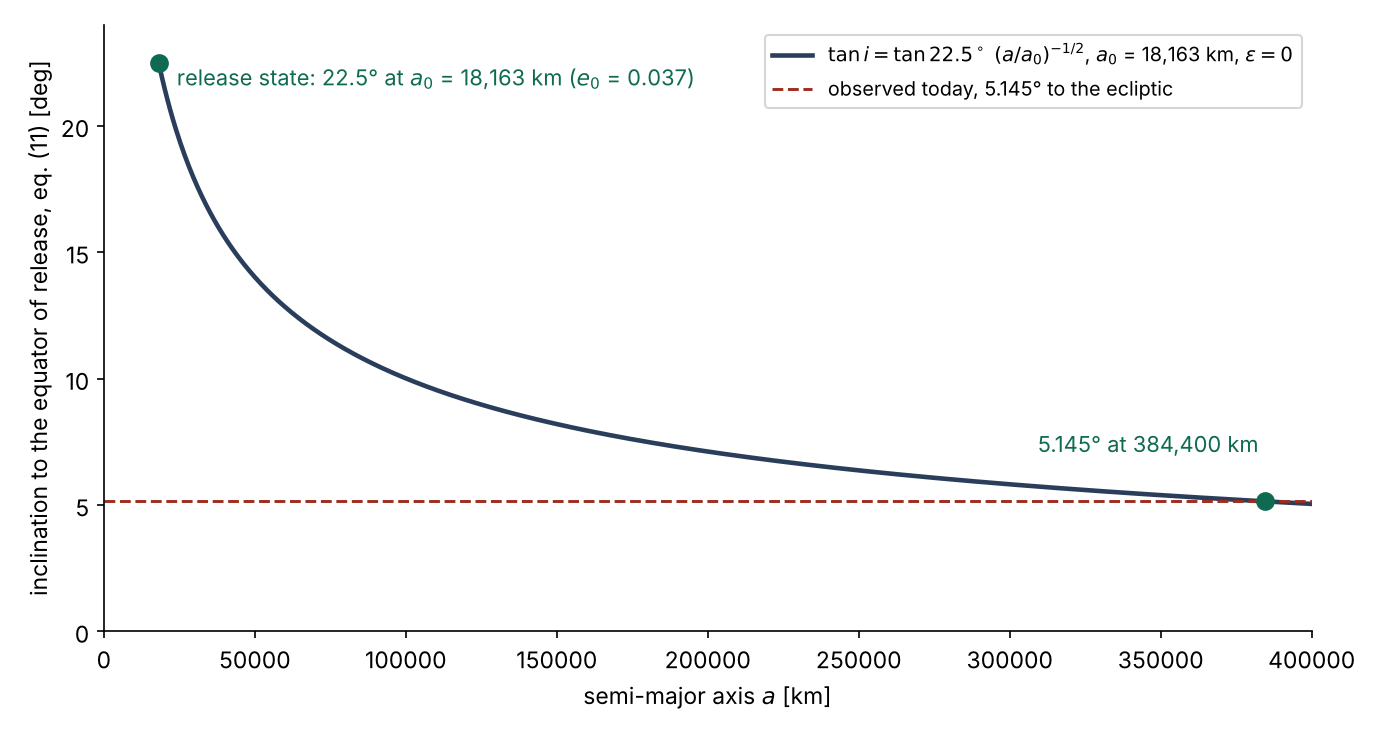
曲線は地球の近くで急に下がり、軌道が広がるにつれて平らになる。傾斜角の大部分は、1 km ごとが距離の大きな割合を占める旅の最初の段階で失われ、現在の距離までの旅の後半は最終角度にごくわずかしか影響しない。
D.2 の消去が熱史を解決しない理由
潮汐の強さは通常二つの係数で定まる。ラブ数 は潮汐の引力のもとでの天体の変形を測る。完全な剛体では 0 であり、柔らかい天体ほど大きい。潮汐品質因子 は各周期で潮汐エネルギーが摩擦として散逸する量を測る。低い は強い摩擦、月への線から大きくずれた隆起、速い軌道進化を表し、高い は弱い摩擦と遅い進化を表す。 は地球の値である。
方程式の割り算による消去。 と の両方に掛かる速度関数は、方程式の割り算で完全に消える。この消去が、例示の則の中で から明示的に独立であることを生む。式(10)は傾斜角を時間ではなく距離に結びつけるので、後退がどの速さであっても同じ最終角度を与える。しかし がある距離に達した時点の溶融状態に依存するならば、後退速度の変化はその距離で到達する溶融状態を変え、したがって減衰係数を変える。日常的な描像で言えば、二つの都市の間の自動車の経路はその速さによらない。ただし道路が時間とともに変わる場合は別であり、そのときには、自動車がそこに着いたときにどの道路が開いているかを速さが決める。加えて、月の内部の散逸は地球の潮汐の一定倍である必要はない。
熱–軌道の制約。Chen & Nimmo は、彼らが検討したモデルにおいて、傾斜角の存続が強い制限を課し、適切なシナリオでは を必要とすることを見いだした [S7]。これはモデルの制約であり、あらゆる物質状態に対する一般的な物質のしきい値ではない。固化もまた潮汐を止めるわけではない。固体の天体もエネルギーを散逸しうる。固体とマグマオーシャンにおける散逸を含むモデルは、古代の傾斜角が存続する条件をより厳密に定める [S6]。したがって両天体の熱史は傾斜角問題の一部であり、縮約則において を消去することは、それを決定する能力を縮約則から奪う。
D.3 一つの時計試験で限界を明らかにするのに十分である
tan 則は時間について何も述べない。「時計試験」がそれを補う。この試験は、解放時の状態から外側へ走らせた簡単な潮汐則が二つの境界条件を再現することを要求する。系の年齢に見合った期間で現在の距離に到達すること、そして現在の後退速度を得ることである。二つの条件は同時に満たされなければならない。
例示のためにのみ、一定のパラメータをもつ外向きの円・赤道則を用いる。
言葉で言えば、後退の速度 は距離とともに のようにきわめて急に減る。月が遠ざかるにつれて潮汐隆起が急速に弱まるからである。まとめた定数 は地球の潮汐の強さ 、 月と地球の質量比、地球の大きさを一つにしたものであり、 が大きいほど後退は速い。
この方程式を積分すると次を得る。
これは解放距離 から最終距離 までの移動にかかる時間である。高いべき のために、 の項は の項よりも桁違いに大きい。時間のほとんどすべては旅の遅く緩やかな後半で費やされ、所要時間は月がどこから出発したかにほとんど依存しない。一方、それは に反比例し、したがって に比例する。
数値的な較正。 、 、 、 を代入すると、現在の距離までに約 16.0 億年、その距離で約 3.70 cm/yr の後退速度が得られる。現在の速度は観測に近いが、所要時間は 45 億年を再現しない。所要時間に合わせて を大きくすると、現在の速度は同じ比で小さくなる。時間は に比例して増し、現在の速度は に比例して減るので、 のどの一定値も二つの指標をともに再現することはできない。
構築期間による時間範囲の補正。これは簡単な則の較正試験であり、古代の地球の歴史ではない。この簡単な則はまた、Part B の傾いた楕円や同期の近くでは、それだけでは成り立たない。変化する散逸の歴史と海洋の共鳴は詳細な軌道モデルの主題である [S8]。地球の海洋は海盆の形と一日の長さに応じて潮汐に応答し、応答がとりわけ強くなる共鳴を通過しうるので、現在の速度は長期平均である必要はない。構築が古代の期間のかなりの部分を占めたならば、分離後に利用できる時間はその年代から計算しなければならず、分離後に自動的に 45 億年を加えてはならない。本シリーズでは、構築の段階は隆起の開始から 3.873 Ga の解放まで約 6 億年続くので、解放後の後退に利用できる時間は 45 億年ではなく約 39 億年である。38.7 億年に対しては、時計は で合い、そこでは現在の速度は約 1.5 cm/yr に下がる。結論は同じである。
図3は、10 から 60 までのすべての一定の について時計試験を示す。
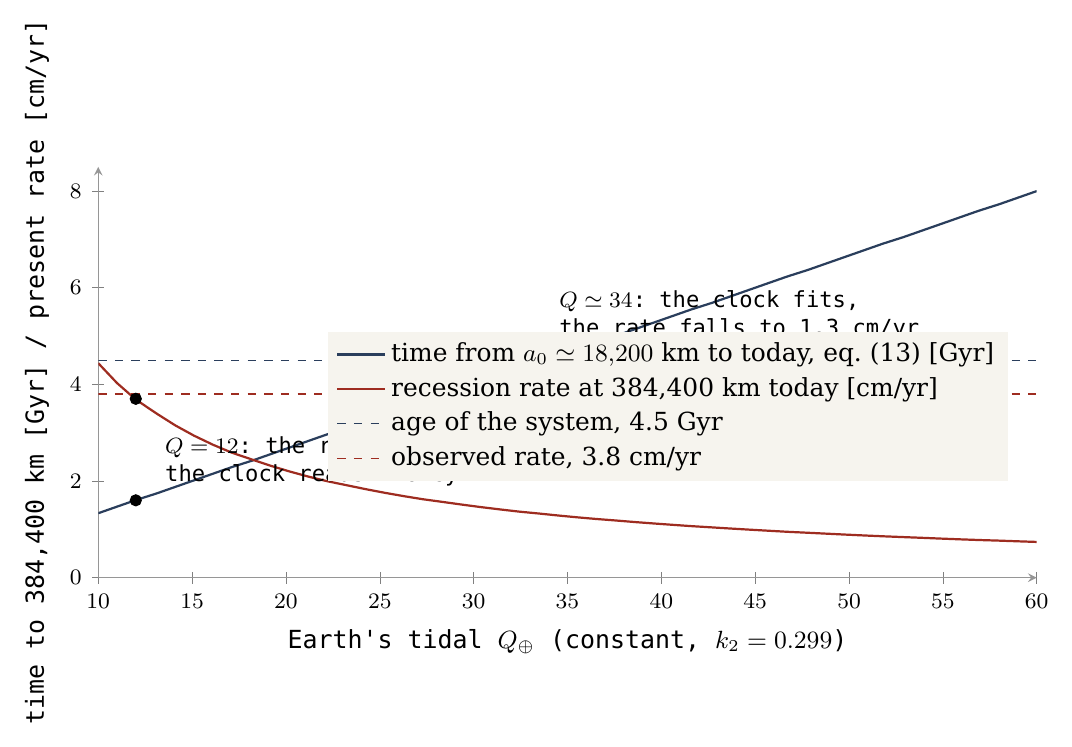
図3の読み方:上昇する曲線(紺の線)は旅の所要時間を表し、 とともに線形に増す。下降する曲線(赤の線)は現在の後退速度を表し、 に反比例して減る。それぞれの実線は自らの破線の目標線と交わらなければならないが、二つの交点は異なる の値にある――後退速度については 12 付近、系の年齢については 34 付近である。単一の一定の をもつ歴史は、二つの点を同時に満たすことはできない。それは時間とともに変化する散逸を必要とする。
現在得られているもの。縮約した tan 則は 22.5° の解放緯度を現在の距離で 5.145°――観測値――へと導き、時計試験は、それにかかる時間が歴史を通じて変化した散逸によって定まることを示す。完全な解は解放時の状態からの熱–軌道結合積分であり、それは今後の研究に挙げられている。
何が証明され、何が試験されるか
数学的な恒等式、可能な軌道の分枝、観測の再構成は区別しなければならない。表は各主張について、その条件、定量的な結果、試験を定め、本論文の評価が見た目や言葉の上の一致に頼らないようにする。
Part A–D は月を解放の瞬間から現在の軌道の問題へと導いた。この部では、それらの部が確立したことと、各結果をどのように検証できるかを一か所にまとめる。囲みの中の区別が重要なのは、主張の三つの位置づけがそれぞれ異なる仕方で検証されるからである。数学的な恒等式、たとえば は、その入力が成り立つところでは常に成り立つ。検証は、それが正しい場所で適用されていることの確認に限られる。軌道の分枝、たとえば Part B の解放時の状態は、方程式が許す解の空間のうちの一つの解である。検証は、それが必要とする条件が満たされていることの確認である。観測の再構成、たとえば現在の傾斜角は、系の歴史全体を通じた完全な積分を必要とする。検証は、許される歴史が観測を再現することである。
下の表は主張ごとに一行をもつ。列は順に、主張、その基本的な仮定、それが予測する数または符号、その予測の検証手順と読む。行の色合いは上から下へ主張の位置づけに従う。紺は幾何学的な恒等式、クリーム色は本論文で計算した結果、赤は今後の研究に挙げた積分を必要とする結果である。したがって行は、定まった恒等式から計算された結果へ、そして完全な積分を必要とする目標へと並ぶ。
|
主張 |
基本的な仮定 | 定量的な期待 | 検証手順 |
|---|---|---|---|
| 傾斜角の起源――幾何学的な恒等式 | 局所的な解放、東向きの接線速度ベクトル、解放の瞬間の自転軸に対して定めた緯度 | 分離段階の終了時における重心ベクトルの測定。有意な南北方向の速度成分と、軌道面を回転させるトルクがないことの確認 | |
| 初期楕円――二体力学 | 孤立した二体系、動径速度ゼロ、 、範囲 にある速度比 | 式(6)–(7)の閉じた解 | 短い軌道積分との直接比較。分離時に速度が加わった場合や扁平な地球の重力場では再計算 |
| 初期の後退――計算済み (§B.2) | あらかじめ定めた解放時の状態の条件と潮汐レオロジーのモデル | 地球と月の両方の潮汐系からの潮汐パワーの平均 | |
| 存続――ロッシュ試験は合格 (§B.2)、変形の確認は未決 | 構築の段階と整合する密度、強度、熱状態 | 本体は最初の近地点通過を崩壊せずに生き延びる | 構築の条件のもとでの変形、加熱、質量損失の評価(Paper 2 と Paper 3) |
| 現在の傾斜角――積分を必要とする | 軸の系の共進化、ラプラス遷移、カッシーニ状態、時間とともに変化する散逸関数 | 黄道面に対して約 5.145°、現在の離心率とともに | 完全なベクトル熱–軌道積分(今後の研究) |
| 距離と時計――積分を必要とする | 互いに整合する分離の年代と時間依存の散逸関数 | 現在、約 384,400 km、後退速度約 3.8 cm/yr | データと時間の制約への同時適合 |
| 地理的な結びつき――独立した再構成を必要とする | 重心の古代の緯度の再構成 | 不確かさの範囲を含む独立した緯度 | 軌道に合わせ込まない、起源の場所の構造と自転の再構成 |
平易な言葉で言えば、各主張とその試験は次のとおりである。
傾斜角の起源。運動学的な恒等式は、緯度 で地球とともに東へ回転しながら解放された本体が、当時の赤道に対して 傾いた軌道で出発することを定める(§A.2)。試験は分離段階の終了時における重心の速度である。恒等式の妥当性は、この速度が有意な南北成分をもたず、分離の間にいかなるトルクも軌道面をずらさないことを条件とする。この恒等式は古代の赤道に対して測られるので、黄道面に対して測られる現在の 5.145° と直接には比較しない(Part C)。
初期楕円。二体の軌道方程式(6)–(7)は、解放半径、自転、緯度から最初の軌道の大きさと形を定める(§B.1)。ここで は解放の瞬間に本体が地球から直接遠ざかる速度も近づく速度ももたないことを意味し、 は軌道が閉じる速度比 の範囲である。試験は同じ初期条件の短い数値積分であり、同じ近地点を返さなければならない。分離の瞬間に加わる速度成分や、扁平な地球の重力場は、楕円の再構築を必要とする。
初期の後退。採用した解放から、月は最初の軌道からすでに外側へ動く。 、 ここで は軌道の大きさの変化率であり、括弧は一周にわたるその平均を表す。試験は二天体からの潮汐パワー、すなわち地球に立てられた潮汐と月に立てられた潮汐を平均する。採用した解放ではこの平均は正である(§B.2)。
存続。月は地球に近い最初の近地点通過を生き延びる。採用した解放は 10,314 km の剛体ロッシュ限界の約 7,200 km 外側にあり(§B.2)、本体は解放の瞬間に剛体で球形である(Paper 2『LEF 機構:原理』、§B.7)。残る確認は、変形、加熱、質量損失を通じて本体を壊さずに保つ密度、強度、温度の組み合わせが、Paper 2 と Paper 3 (『LEF 機構:実際』)の構築が生み出す組み合わせであることである。
現在の傾斜角。解放時の 22.5° は、黄道面に対する現在の 5.145° になる。§D.1 の縮約則は、採用した解放から現在の距離ですでに 5.145° を再現する。完全な試験は、時間依存の散逸をもってラプラス遷移とカッシーニ遷移を通るベクトル積分である(今後の研究、項目 1)。この積分は現在の傾斜角と現在の離心率をともに再現しなければならない。
距離と時計。月は解放以来利用できた時間のうちに約 384,400 km に達し、現在約 3.8 cm/yr で後退している。§D.3 の時計試験は、散逸の単一の一定値では二つの条件をともに満たせないことを示す。同時の解には時間とともに変化する散逸の歴史が必要である。試験は距離、速度、時間の同時適合であり、地球がもちえた散逸の歴史によって、許される年齢のうちに現在の距離に達しなければならない。
地理的な結びつき。主張は、解放緯度を地球の表面上の一つの場所に帰すことができるということである。これは、軌道パラメータに合わせ込むことなく、重心の古代の緯度を構造と自転のみから独立に再構成することによって検証される。第一行の恒等式 (§A.2 の式(3))はこの再構成に依存しない。それは場所がどこであったかに依存しないからである。
Paper 3 で提案された現代の座標、北緯 25°、東経 165° は、古代の解放緯度の直接の測定ではない。本論文は月の上の接触域の中心の緯度、 を、軌道を定めるパラメータとして採用する。モデルは洋梨体構造の中の三つの位置を区別する(Paper 3)。洋梨体の基部は Kiritimati 付近、1.9°N 157.5°W にあり、ほぼ当時の赤道上にあった。洋梨体の背面は座標 25°N 165°E で定まる。解放緯度 22.5° は、洋梨体の先端で月が載っていた直径約 3,000 km の接触域の中心の緯度であり、この値は本論文を通じて一定である。25° は感度ケースにすぎない。§D.1 の縮約則はそこから 5.788° を与え、22.5° からは 5.145° を与える。
接触域の跡の幅は、軌道を合わせるために重心の緯度をずらす自由度ではなく、局所的な重力の擾乱が消えていることは、初期条件に関するすべての力学的情報が消し去られたことの証明ではない。言い換えれば、接触域の大きさは、軌道が合うまでその中で緯度を動かすことを許すものではない。緯度は月の重心があった場所によって定まる。特定の起源の場所を再構成することは、初期軌道の族を制約することとは異なる。前者は月が地球の表面のどこから離れたかを問い、後者はどの解放状態が現在の軌道へ導くかを問う。後者は独立した力学的制約であり、前者なしに答えることができる。
寄与と既存の知見の対照
この対照表は、本論文がそのまま取り入れる標準的な力学の基礎と文献で知られた機構を、モデルが付け加えるものから区別する。表は行ごとに読む。第一列は議論の構成要素を示し、第二列はそれが既存の知見か、その応用か、モデルの寄与かを示す。
|
議論の構成要素 |
モデルにおける位置づけ |
|---|---|
| 、 ケプラー要素と角運動量保存 | 標準的な古典力学。導出はここで明示的に適用される |
| 潮汐、共鳴、遭遇による軌道傾斜角の変化 | 文献で研究された確立した物理と機構 [S2–S8] |
| ゼロでない緯度での解放による初期傾斜角の起源 | 運動学的な応用。数学的恒等式そのものについての優先権は主張しない |
| 解放緯度を Paper 2 の解放の分枝と角運動量の収支、および Paper 3 の構築の限界に結びつけること | 本研究におけるモデル独自の寄与。初期軌道は構築によって定まり、自由な合わせ込みはない |
| 構築から現在の月への完全な移行 | シリーズ全体の結果。完全な結合積分は今後の研究に挙げられている |
標準的な構成要素。最初の三行は全面的に確立された物理に基づく。単位質量あたりの軌道角運動量 (位置と速度の外積)、軌道を記述するケプラー要素、そして潮汐と重力的な遭遇が軌道面を回転させる既知の仕方である。
モデルの寄与。第四行はモデルが付け加えるものを定める。モデルは現在のデータに合わせるために初期軌道を選ぶのではない。解放緯度は、Paper 2 で計算した解放状態と角運動量の収支、および Paper 3 で定めた構築の限界に結びつけられる。こうして初期軌道は構築によって定まり、合わせ込みのために選ばれるのではない。最後の行はシリーズ全体の目標である。
結論
本論文は六つの結論に達する。最初の三つは解放時の状態から直接導かれ、モデルにおいて確定している。後の三つは、縮約した計算が示すことと、完全な積分に求められることを述べる。
初期傾斜角の幾何学的な起源。東向きの接線速度での局所的な解放は、解放の瞬間の赤道に対して を与える。これは LEF モデルにおける初期傾斜角の幾何学的な起源である。赤道から離れた点から、地球の自転とともに東へ動きながら離れる本体は、地球の中心と分離点を通る面内を動く。この面は、その点の緯度に等しい角度で赤道に対して傾いている。
解放半径と共回転線。同じ幾何学が解放半径を定める。赤道から離れると、軌道が円となる共回転線は外側へ移り、 にある。一日 5.77 時間と では 17,287 km である。月の分離はその重心がこの線に達したときに始まり、解放はその約 210 km 先、 km で、本体の半分強が線を越えたときに起こる。この距離で Paper 3(§C.5a)の縮約した傾斜角試験と離心率試験が一致する。共回転半径 (16,399 km)は、地球とともに回転する赤道上の本体がすでに円軌道の速度で動く位置である。赤道から離れると本体は自転軸に近く、したがってより遅く動く。それは少し外側で、因子 だけ先で円軌道速度に達し、その因子は 22.5° で 1.0542 に等しい。
初期軌道。この距離で分離した月はほぼ円形の軌道 (、 解放点がその近地点)に入り、潮汐は最初の瞬間からそれを外側へ押し、月は剛体ロッシュ限界の約 7,200 km 外側にある。剛体ロッシュ限界 10,314 km は、その内側では地球の潮汐が月の密度をもつ剛体を引き裂く距離である。
縮約した tan 則。縮約減衰則の解は 則である。この則は解放条件への感度を明らかにし、完全な系のレオロジーと冷却への依存を消すものではない。解放時の状態から、それは現在の距離で 5.145°、すなわち観測値を与える(§D.1)。この一致は単一の縮約方程式の結果であり、それを完成させるには完全なベクトル積分が必要である。
時計試験。現在の後退速度に近づく一定散逸の潮汐計算は、それだけでは解放以来の経過時間を再現しない。 では現在の速度は約 3.70 cm/yr となるが、現在の距離にはわずか約 16.0 億年で達する(§D.3)。地球の散逸は時間とともに変化したはずである。距離、時間、離心率、傾斜角の四つの変数の同時適合が必要である。
定量的な計画。本論文は構築の段階から軌道の段階への移行を、すべての入力が名指しされた定量的な計画として定める。完全な熱–軌道再構成は今後の研究の第一項目である。
現在得られているのは、構築から直接導かれる軌道の出発点―― km、 、 ――と、そこから現在の地球–月系へと導く計算と試験の一覧である。
潮汐試験を再現するための式
この付録は、§B.2 の表の「地球の潮汐の初期寄与」の列の背後にある式と、Part B と Part D の数値を再現する短いコードを与える。この式は地球の潮汐隆起によるエネルギーと角運動量の移送の方向を定め、簡単な問いに答える。地球に立てられた潮汐は月を外側へ押すのか、内側へ引き込むのか。
符号の基準。一定時間遅れ(Constant Time Lag)の枠組みでは、親天体の潮汐の への寄与は次の場合に正となり、軌道の後退を駆動する [S4;応用と計算は本論文]。
「一定時間遅れ」とは、月の引力に対する地球の潮汐隆起の応答が一定の小さな時間だけ遅れることを意味する。その遅れの間に、自転する地球は隆起を月の前方または後方へと運ぶ。記号は次のとおりである。 は地球の自転角速度、 は赤道に対する軌道の傾斜角であり、したがって は軌道面内で作用する自転の射影である。 は平均運動、すなわち軌道に沿った月の平均角速度であり、ケプラーの第三法則により軌道長半径 と から導かれる。 は離心率である。したがって左辺は、軌道面内での地球の自転角速度を月の平均角速度と比べる。言葉で言えば、地球が月の公転より速く自転し、その余裕が右辺の離心率によって定まるとき、地球の潮汐は月を外側へ押す。
円軌道、 では右辺は 1 に等しく、条件は に帰着する。共回転線の外側にある衛星と同じく、隆起は月に先行し、月を前へ引く。離心的な軌道では、月は近地点付近で平均より速く動き、そこでは距離が最も小さく潮汐が最も強い。このとき右辺は 1 を超え、正味の効果が外向きになるためには、地球はそれに応じて速く自転しなければならない。二つの離心率関数がこれを測る。
どちらも円では 1 に等しく、 とともに増す。§B.2 の行に適用すると、試験は赤道の線上での解放について (軌道は収縮する)、共回転線 上で等号(潮汐は中立)、 を、線の約 210 km 先の採用した解放 で与え(軌道は最初の瞬間から拡大する。線の約 100 km 先、 で解放するとした以前の版では が得られた)、そして を で与える(軌道は拡大する)。共回転線上では、等号は構成上厳密である。式(7a)の円軌道半径は となる半径である。
独立した検証。これらの多項式は、あらゆる散逸則に対して普遍的なものではない。数学的な検証を物質に関する仮定から切り離すため、潮汐パワーの符号を、同じモデルで一周の軌道周期にわたって接線方向と動径方向の力の成分を直接積分することによっても計算した。この計算は、月の潮汐、太陽のトルク、能動的な接続を含まない。したがって効果の符号は級数展開とは独立に確認される。仮定として残るのは一定時間遅れモデルそのものである。
以下は、Paper 2 の結合した初期条件から、楕円、潮汐の符号、傾斜角の例示を再現するための短い Python コードである。これは 45 億年の積分器として示すものではない。
from math import pi, sin, cos, tan, atan, sqrt, radians, degrees
G, M, m = 6.674e-11, 5.972e24, 7.35e22
K = G * (M + m)
lat = radians(22.5)
# r0 [km], Earth day at release [h]: coupled outputs of Paper 2
cases = [(16398.5, 5.77),   # on the equatorial line: release at apogee
         (17287.3, 5.77),   # corotation line: circular, tide neutral
         (17496.3, 5.77),   # adopted: about 210 km beyond the line
         (17710.4, 5.77)]   # 8
for r_km, day_h in cases:
    r = 1000 * r_km
    omega = 2*pi/(3600*day_h)
    B = omega**2*r**3*cos(lat)**2/K
    a, e = r/(2-B), abs(1-B)
    n = sqrt(K/a**3)
    f1 = 1 + 15.5*e**2 + 31.875*e**4 + 11.5625*e**6 + .390625*e**8
    f2 = 1 + 7.5*e**2 + 5.625*e**4 + .3125*e**6
    lhs = omega*cos(lat)/n
    rhs = f1/((1-e**2)**1.5*f2)
    toy_i = degrees(atan(tan(lat)*sqrt(a/384400e3)))
    print(a/1000, e, a*(1-e)/1000, lhs, rhs, toy_i)
このコードは、Paper 2 の結合した初期条件から、解放緯度 22.5° と解放の瞬間の一日 5.77 時間について、本論文の軌道方程式と潮汐試験を一歩ずつ実行する。四つの解放半径を検討する。赤道の共回転線上(16,398.5 km)、22.5° に対する共回転線上(17,287.3 km。以前の版は 17,286.9 km を与え、これは残差 を残す)、この線の約 210 km 先の採用した解放(17,496.3 km。以前の版はその約 100 km 先の 17,387.3 km を用いた)、そして赤道の線の 8% 先への移動(17,710.4 km)である。各ケースについて、コードは式(6)の速度パラメータ 、 すなわち自転によって運ばれる速度と同じ距離での円軌道速度との比の二乗を計算し、次に式(7)による軌道長半径 と離心率 、 平均運動 、 小数で書いた式(15)の離心率関数(15.5 は 31/2、31.875 は 255/8、11.5625 は 185/16、0.390625 は 25/64、7.5 は 15/2、5.625 は 45/8、0.3125 は 5/16)、そして式(14)の両辺を計算する。最後の行は、 とした式(11)の縮約した tan 則を から現在の距離 384,400 km まで適用する。出力の各行は、km 単位の 、 、 km 単位の近地点、潮汐試験の両辺、最終角度を与える。コードを実行すると、§B.2 の行(14,304 km、0.1464、12,209 km;17,287 km、0、17,287 km;18,163 km、0.0367、17,496 km;19,151 km、0.0752、17,710 km)、採用した解放における潮汐試験 、 および §D.1 の角度 5.145° と 5.282° が正確に再現される。
検証の範囲と入手可能性
この付録は、何を、どのような方法で確認したか、そしてその確認が何を扱わないかを定め、本論文の各数値がどこまで検証されているかを読者が判断できるようにする。
数値検証の方法。元のファイルは全体を通読し、減衰方程式の代数も元のページと照合した。表の構造と自転の分枝は Paper 2 の計算から取り、そのケプラー軌道要素への変換を再確認した。Paper 2 の確認の一環として、基準軌道の独立したニュートン積分を一周の軌道周期にわたって実行し、近地点半径と出発点への回帰を再現した。位置の相対的な残差誤差は約 であった。すなわち一周の後、積分された本体はその距離の十億分の一未満の精度で出発点に戻った。この精度は、式(6)–(7)から導いた軌道がニュートン重力の生み出す軌道であることを確認する。
確認の限界。この検証は、二天体を質点として扱う単極の運動学に限られる。それは軌道の代数を確認するものであり、接続の実在性やレオロジーの妥当性を試験するものではない。物理的な仮定は Part E で明示的に定めたものである。
出典とコード。出典の名称とそのリンクを確認し、それらに帰した主張は、出典のページとその要旨で参照できる内容に限った。引用したすべての論文を式ごとに検討したとは主張しない。本文書には後続の計算のためのコードが含まれている。完全な構造解は Paper 2 の補足資料に含まれる。完全な熱–軌道結合積分は含まれておらず、実行したかのように報告してもいない。
今後の研究:研究の糸口
本論文の計算は出発点を定める。以下の項目は、それを先へ進める計算である。各項目は、本論文が提供する固定された入力と、その計算が生み出すべき結果を定める。
解放時の状態からの熱–軌道結合積分。 固定された入力:Part B の解放時の状態の初期条件――近地点としての km での解放、 km、 、 、 5.77 時間の一日、およびそれに合わせて によって較正した である。ここで は地球の赤道の膨らみを測る。流体の天体では膨らみは自転速度の二乗に比例して増すので、この較正となる。必要な計算:既存の永年積分器が行う種類の、ラプラス面の遷移とカッシーニ状態を通り、両天体における時間依存の散逸を伴う積分。ラプラス面の遷移とは、軌道がそのまわりで歳差運動をする面が、近い範囲で支配する地球の赤道面から、遠い範囲で支配する黄道面へと移る距離である(§C.1)。カッシーニ状態とは、月の自転軸、その軌道の法線、黄道面の法線がともに回転する安定な配置である(§C.3)。永年積分器は、軌道周期にわたって平均した軌道のゆっくりとした進化を数十億年にわたってたどる。結果:現在の傾斜角の予測。
地球の散逸の歴史。 制約:どの一定の も現在の速度と年齢に同時には合わない(§D.3)。 は、地球が各周期で散逸する潮汐エネルギーの少なさを測る。低い は強い散逸と速い後退を意味する。必要な計算:解放の瞬間の 5.77 時間の一日から(それ以前の洋梨体のみの段階の 6.4 時間の一日からではなく)初期化した、古代の地球の海洋共鳴モデル。海盆の共鳴は、海盆の固有の振動周期が潮汐の周期に近づくときに起こる。このとき散逸は急激に増大し、一日が長くなり大陸が移動するにつれて変化する [S8]。結果:積分に必要な速度関数。
地球–月系の軸。解放の瞬間における地球の自転ベクトルと全角運動量ベクトルの間の約 の角度(§A.3)は地球–月系の軸に属する。それは本シリーズの範囲外にある今後の課題であり、ここではそれについて何も主張しない。
マグマオーシャンの切り替え。 制約:傾斜角の存続は、月のマグマオーシャンが、月が 20 地球半径に達する前に固化していたかどうかに依存する。これに関する [S6] と [S7] のモデルからの制約は §D.2 で論じた。マグマオーシャンとは若い月の溶融した外層であり、それが液体である間、月は潮汐エネルギーを強く散逸し、傾斜角はより速く減衰する。必要な計算:片側に偏った蓋をもつ月――裏側で厚く、表側で薄く、表側の月の海は分離時にまだ高温であった(Paper 3)――の非対称な熱モデル。厚さの不均一な蓋は、公表されたモデルが仮定する一様な殻とは異なる速さで冷える。結果:対称な本体ではなくこの本体についての固化時刻、すなわち切り替えが作動する瞬間。
化石形状。 制約:洋梨体の先端に押しつぶされた球として載っている間に、外向きの球形化、扁平化、内向きの球形化を経た本体は、その段階からの形状を担っており、後の潮汐固定からの形状ではない。LEF モデルでは、月の本体の扁平化と球形化はまだ付着していた間に起こった(Paper 7『極』)。化石形状とは、月の剛体の外殻がより早い時期から保ってきた、球からの月の形のわずかなずれである。2 次の形状とはそのずれの最大規模の部分、すなわち重力場で測られる全体的な伸長と扁平化である。必要な計算:洋梨体の先端に押しつぶされた球の幾何学(Paper 3)と現在の 2 次の形状との関係の導出。これはまだ行われていない計算である。結果:付着の段階が残した形状が現在の形状と一致するかどうかの確認。
コードの入手
再現パッケージ。本論文のすべての数値結果は、LEF 再現パッケージ(Python 3, numpy, scipy)のスクリプトによって完全に再現される。このパッケージは、本文に定めた入力から各節の値を出力する。
保管と入手。パッケージは補足資料(LEF_code_and_data.zip)としてこの草稿に添付されている。シリーズとパッケージの以前の版は doi:10.5281/zenodo.22743615 に寄託されている。
参考文献
[1] Duran, Z. (2026). The Model. LEF, Paper 1.
[2] Duran, Z. (2026). LEF Mechanism in Principle — Corotation and Angular Momentum. LEF, Paper 2. Integrated working manuscript, including the release-latitude and orbital-survival calculations.
[3] Duran, Z. (2026). LEF Mechanism in Practice — Pressure and the Pear. LEF, Paper 3. Integrated working manuscript; the connection and the release margin beyond corotation.
[S1] Williams, D. R. (2024). Moon Fact Sheet. NASA Goddard Space Flight Center, NSSDCA. https://nssdc.gsfc.nasa.gov/planetary/factsheet/moonfact.html.
[S2] Pahlevan, K., & Morbidelli, A. (2015). Collisionless encounters and the origin of the lunar inclination. Nature, 527, 492–494. Authors’ copy: arXiv:1603.06515.
[S3] Ćuk, M., Lock, S. J., Stewart, S. T., & Hamilton, D. P. (2021). Tidal Evolution of the Earth-Moon System with a High Initial Obliquity. Authors’ copy: arXiv:2107.03353.
[S4] Correia, A. C. M., Laskar, J., Farago, F., & Boué, G. (2011). Tidal evolution of hierarchical and inclined systems. Celestial Mechanics and Dynamical Astronomy. DOI: 10.1007/s10569-011-9368-9. Authors’ copy: arXiv:1107.0736.
[S5] Tremaine, S., Touma, J., & Namouni, F. (2009). Satellite dynamics on the Laplace surface. The Astronomical Journal, 137, 3706–3717. Authors’ copy: arXiv:0809.0237.
[S6] Downey, B. G., Nimmo, F., & Matsuyama, I. (2023). The thermal-orbital evolution of the Earth-Moon system with a subsurface magma ocean and fossil figure. Icarus, 389, 115257. Authors’ copy: arXiv:2209.00935.
[S7] Chen, E. M. A., & Nimmo, F. (2016). Tidal dissipation in the lunar magma ocean and its effect on the early evolution of the Earth–Moon system. Icarus, 275, 132–142.
[S8] Farhat, M., Auclair-Desrotour, P., Boué, G., & Laskar, J. (2022). The resonant tidal evolution of the Earth-Moon distance. Astronomy & Astrophysics, 665, L1.
AI ツールの使用:著者は、計算スクリプトの作成と実行、カタログと地図の分析、図と表の作成、シナリオの議論、ならびに言語の校正と翻訳のために AI アシスタント(Claude, Anthropic; ChatGPT, OpenAI; Google の AI ベースの検索アシスタント)を用いた。モデルとその結論は著者のものである。著者は内容を確認し、その全責任を負う。